Comment détecter le brouillage GPS : une méthode gratuite et reproductible
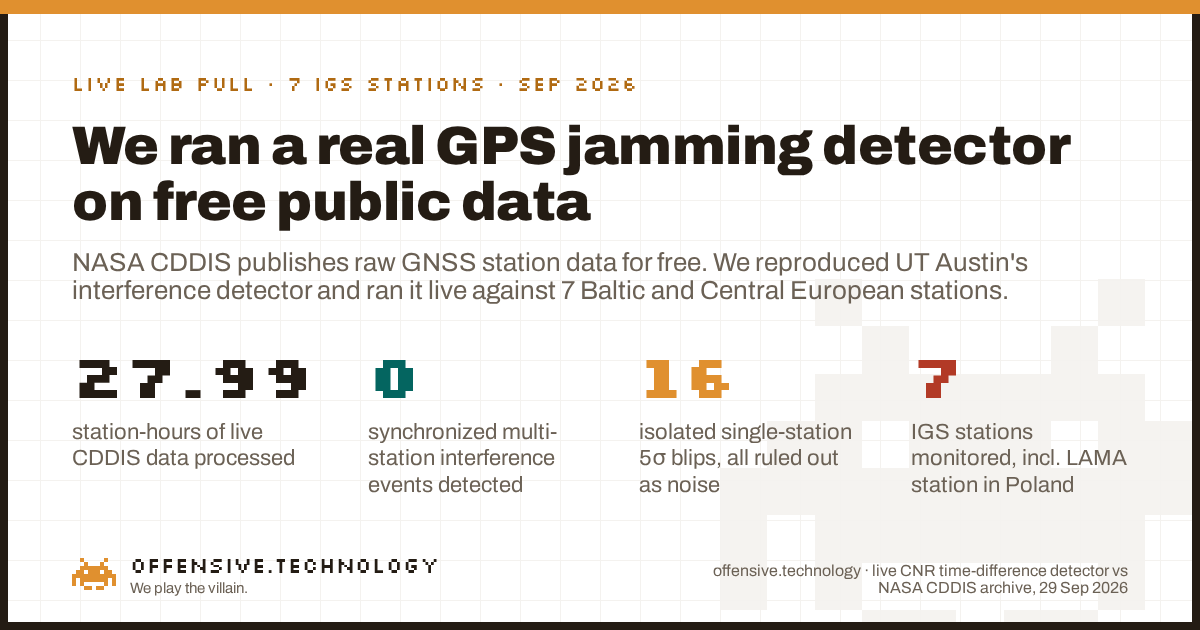
Réponse courte : vous n'avez besoin d'aucun matériel propriétaire ni d'aucun flux classifié. La plupart des récepteurs GNSS calculent déjà le rapport porteuse sur bruit (CNR, également noté C/N0), une valeur décrivant la qualité avec laquelle ils captent chaque satellite, et l'archive CDDIS de la NASA publie gratuitement cette métrique pour plus de 500 stations terrestres publiques de l'IGS à travers le monde, avec une actualisation en quelques minutes. Une méthode mise au point en 2025 par l'Université du Texas à Austin (Clements & Humphreys) exploite cette même archive gratuite pour identifier de véritables interférences GPS : calculer la différence du CNR de chaque satellite par rapport à sa valeur quelques secondes plus tôt, en faire la moyenne sur tous les satellites suivis par une station, et détecter un pic synchronisé sur plusieurs stations distantes de plusieurs centaines de kilomètres au même instant. Un pic sur une seule station, sans le moindre écho ailleurs, relève du bruit et non d'un brouillage. Nous avons développé ce détecteur et l'avons exécuté en conditions réelles sur 27.99 heures-station de données CDDIS effectives réparties sur 7 stations en mer Baltique et en Europe centrale, notamment LAMA en Pologne. Notre fenêtre d'observation s'est avérée calme : 16 anomalies isolées sur une seule station, zéro événement synchronisé multi-stations. Vous trouverez ci-dessous la méthode intégrale, les données réelles et ce qui distingue une détection authentique d'une simple coïncidence.
Pourquoi le sujet compte aujourd'hui
Les interférences GPS et GNSS dans la région de la Baltique sont passées du statut de sujet de guerre électronique confidentiel à celui d'actualité de premier plan. Les autorités de l'aviation et du secteur maritime en Pologne, en Lituanie et en Finlande rapportent une hausse spectaculaire des brouillages et du spoofing depuis 2022, et de nombreux médias, de Defense News à Euronews, ont documenté des pertes de signal GPS sur des téléphones, des drones et des navires dans toute la région jusqu'en 2026. Les pilotes en effectuent le suivi quotidien sur des plateformes d'échange comme OPSGROUP ; une carte thermique publique, gpsjam.org, agrège les données de précision de navigation ADS-B des aéronefs pour générer une carte en temps réel. Il s'agit d'un outil opérationnel particulièrement précieux, mais il déduit les interférences de manière indirecte, à partir du comportement des appareils en vol. Il n'analyse pas la qualité réelle du signal au niveau du récepteur.
Recherchez aujourd'hui « how to detect GPS jamming » et les résultats se résument presque exclusivement à des vendeurs de traceurs de flotte proposant leur matériel, accompagnés d'articles génériques listant des « signes qui ne trompent pas ». Aucun d'entre eux ne détaille une véritable chaîne de détection éprouvée sur des données réelles. C'est précisément le manque que cet article comble : une méthode au niveau de la couche signal, s'appuyant sur des données accessibles gratuitement à tous, code source et chiffres réels à l'appui plutôt que de simples affirmations.
La méthode : différence temporelle du rapport porteuse sur bruit
Le rapport porteuse sur bruit mesure l'intensité avec laquelle un récepteur capte le signal d'un satellite donné par rapport au plancher de bruit de fond, exprimé en dB-Hz. Il fluctue naturellement selon l'élévation du satellite, la qualité de l'antenne et les conditions atmosphériques, ce qui fait d'un seuil brut de CNR un mauvais indicateur de brouillage : un satellite bas sur l'horizon produit une signature analogue à un satellite brouillé. La solution mise en œuvre par Clements et Humphreys consiste à appliquer un seuil à la différence temporelle à court décalage à la place, ce qui permet d'annuler les dérives lentes et naturelles pour isoler les variations transitoires rapides :
- Différence par satellite. Pour chaque satellite suivi, calculer ε[k] = CNR[k] − CNR[k−L], avec L d'environ 3 secondes pour une fréquence d'échantillonnage de 1 Hz.
- Statistique de station. Calculer la moyenne de ε[k] sur tous les satellites actuellement suivis par la station, afin d'obtenir une valeur unique par station Λ[k] à chaque époque.
- L'hypothèse nulle. Lors d'une journée calme, Λ[k] se comporte comme un bruit de moyenne nulle dont la dispersion est propre à la station, conditionnée par le récepteur et l'antenne qui lui sont propres. Il convient d'ajuster cette dispersion de manière empirique et d'établir un seuil situé à un certain nombre d'écarts-types au-dessus.
- Le véritable critère discriminant : la cohérence spatiale, et non la seule amplitude. Une source d'interférence étendue authentique, qu'il s'agisse d'un satellite présentant des fuites RF ou d'un émetteur terrestre de forte puissance, frappe plusieurs stations géographiquement distantes dans une même fenêtre de quelques secondes. Un dépassement de seuil cantonné à une seule station, sans le moindre écho sur une autre station distante de plusieurs centaines de kilomètres, est bien plus probablement d'origine locale : trajets multiples, obstacle physique, micro-coupure de récepteur ou scintillation ionosphérique, désignée par l'ensemble de la littérature consultée comme la principale source de faux positifs.
Ce que nous avons réellement exécuté
Tout observateur rigoureux devant être en mesure de reproduire cette démarche, voici l'intégralité de la chaîne de traitement.
- Stations. Sept stations haute fréquence de l'IGS réparties sur environ 2,000 km à travers l'Europe centrale et du Nord : LAMA (Lamkówko, Pologne), GANP (Ganovce, Slovaquie), GOPE (Pecny, République tchèque), MAR6 (Mårtsbo, Suède), METG (Metsähovi, Finlande), ONSA (Onsala, Suède) et WTZR (Wettzell, Allemagne). La station LAMA a été retenue car les travaux complémentaires de l'étude citée y relèvent les chutes de CNR les plus marquées.
- Fenêtre temporelle. Le 2026-09-29, un mardi, de 07:00 à 11:00 UTC, soit le jour de semaine complet le plus récent pour lequel des données haute fréquence étaient disponibles au moment du traitement. Les heures ouvrées ont été sélectionnées car l'étude de référence y constatait une plus forte concentration d'interférences.
- La récupération. L'archive haute fréquence RINEX v3 du CDDIS de la NASA est découpée en blocs de 15 minutes. Les requêtes HTTPS ont renvoyé une erreur 401 systématique : l'authentification Earthdata y est désormais obligatoire, ce qui confirme un changement de politique d'accès intervenu en juin 2025. L'accès FTP-SSL anonyme a fonctionné sans aucune authentification, le mode d'accès historique proposé par le CDDIS depuis des années :
ftp://gdc.cddis.eosdis.nasa.gov/gnss/data/highrate/<yyyy>/<ddd>/<yy>d/<HH>/. 112 fichiers de quinze minutes, pour un total de 104 MB, couvrant les 7 stations sur 4 heures. - Le parsing. Les fichiers sont au format RINEX v3 avec compression Hatanaka. Nous les avons décompressés et analysés à l'aide des bibliothèques open source Python
georinexethatanaka, en extrayant le champ de rapport porteuse sur bruit GPS L1 C/A (S1C) par satellite et par époque. - Les calculs. Strictement la statistique Λ[k] explicitée plus haut, L = 3 secondes, évaluée face à deux seuils, 5σ et 6σ, calculés à partir du plancher de bruit empirique propre à chaque station. Un dépassement n'est qualifié d'événement multi-stations potentiel que s'il intervient sur au moins deux stations dans une fenêtre de 5 secondes.
- Ce que nous n'avons pas fait. Nous n'avons sollicité aucun autre hôte que l'archive publique officielle de la NASA, nous n'avons procédé à aucune émission RF et nous n'avons collecté aucune donnée à caractère personnel. Les coordonnées des stations ainsi que les métadonnées relatives aux équipements sont des archives publiques d'infrastructure de l'IGS, et non des informations d'ordre privé.
À quoi ressemblent concrètement 27.99 heures-station sans incident
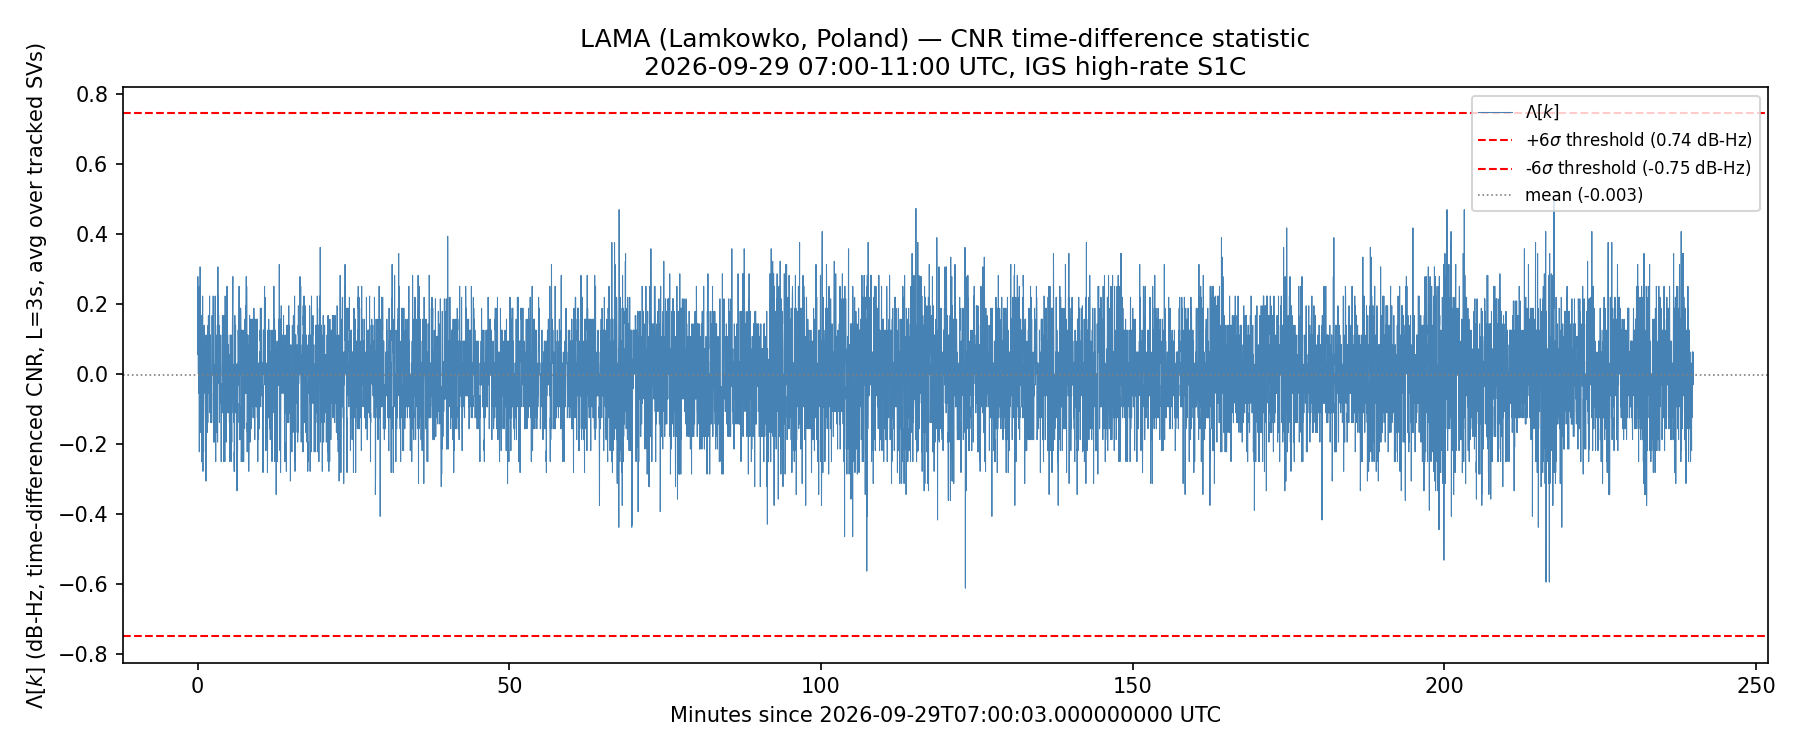
LAMA, notre station de référence, a affiché le profil le plus stable des sept. Son plancher de bruit Λ[k] n'a pas dépassé un écart-type de 0.124 dB-Hz, sans aucun franchissement de seuil à 5σ ni à 6σ sur l'ensemble de la plage de quatre heures. C'est l'illustration exacte d'un signal propre, non pas une ligne parfaitement plate, mais un bruit réel contenu dans une bande de tolérance stricte, sans la moindre sortie de route.
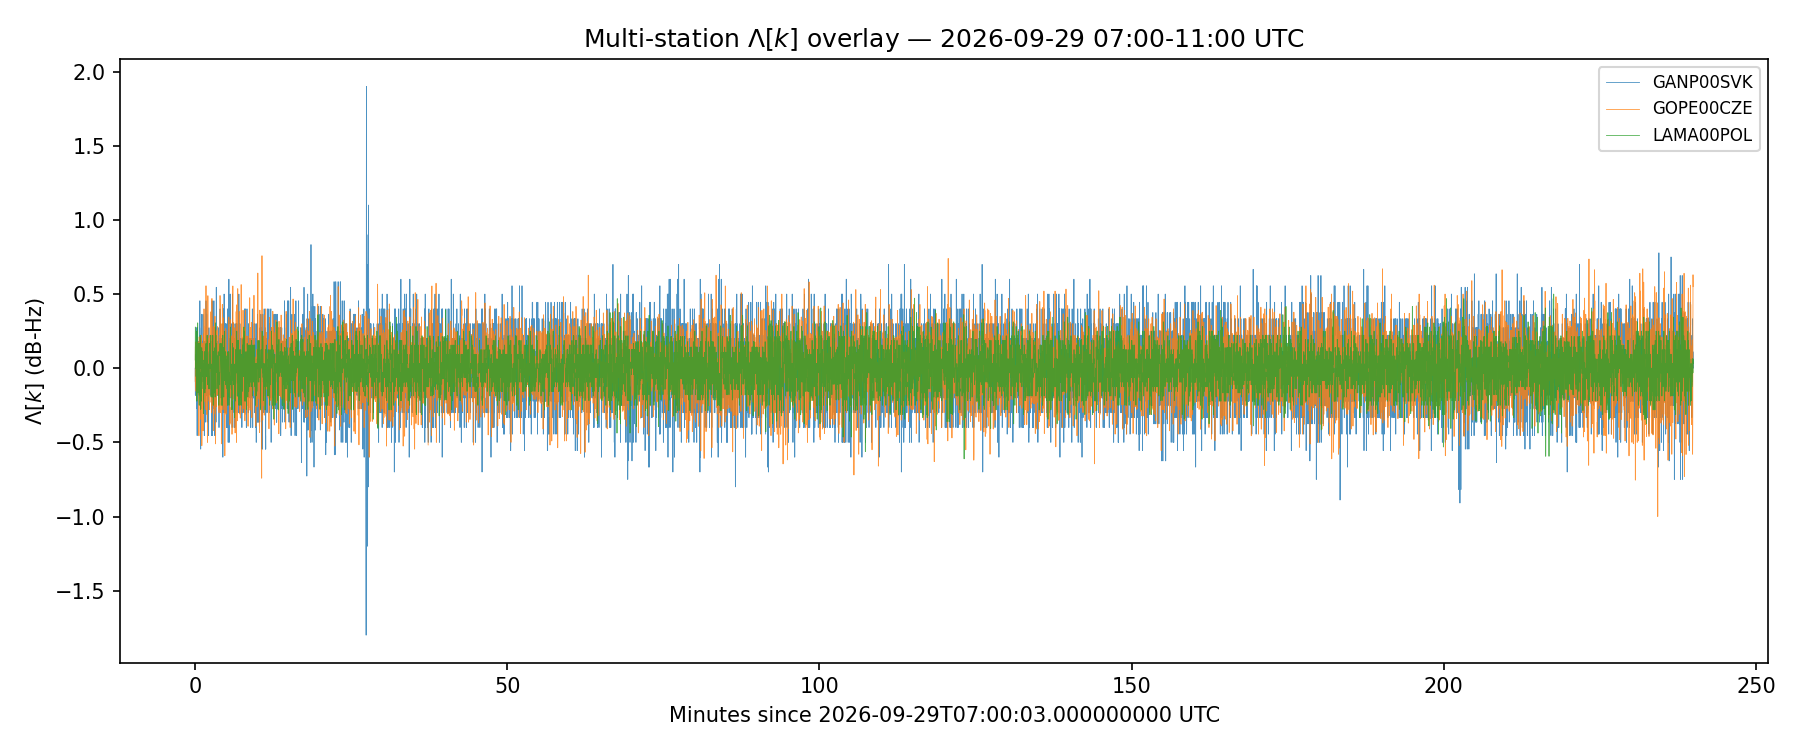
Pour l'ensemble des sept stations, la situation est identique avec des niveaux de bruit distincts. GANP en Slovaquie a présenté le niveau le plus bruité, à 0.219 dB-Hz d'écart-type, et a généré le pic ponctuel le plus important relevé dans l'intégralité du jeu de données.
| Station | Pays | Plancher de bruit (σ, dB-Hz) | Franchissements à 5σ | Franchissements à 6σ |
|---|---|---|---|---|
| ONSA (Onsala) | Suède | 0.125 | 11 | 2 |
| GANP (Ganovce) | Slovaquie | 0.219 | 4 | 2 |
| GOPE (Pecny) | Tchéquie | 0.187 | 1 | 0 |
| WTZR (Wettzell) | Allemagne | 0.152 | 0 | 0 |
| METG (Metsähovi) | Finlande | 0.128 | 0 | 0 |
| MAR6 (Mårtsbo) | Suède | 0.124 | 0 | 0 |
| LAMA (Lamkówko) | Pologne | 0.124 | 0 | 0 |
Totaux : 16 franchissements isolés sur station unique à 5σ, retombant à 4 à 6σ. Cette réduction constitue en elle-même une métrique concrète et précieuse pour quiconque calibre un tel détecteur : assouplir le seuil d'un sigma a presque quadruplé notre taux de fausses alertes, sans qu'aucun de ces cas ne corresponde à un véritable événement multi-stations.
Le cas limite observé, et les raisons de son exclusion
Vingt-huit heures-station de bruit radioélectrique réel n'ont fait apparaître qu'une seule coïncidence méritant d'être détaillée, car une analyse sérieuse se doit d'étudier les cas frontières et non uniquement les profils parfaits. À 07:27:38 UTC, ONSA a franchi son seuil 5σ à +0.656 dB-Hz. Deux secondes plus tard, à 07:27:40 UTC, GANP dépassait son propre seuil 5σ à −1.2 dB-Hz. Deux stations déclenchées à cinq secondes d'intervalle : sur le papier, la signature exacte d'un événement multi-stations potentiel.
Il n'en est rien, pour deux motifs précis que le test de simultanéité spatiale défini dans l'étude permet d'écarter. Tout d'abord, le signe est discordant : une source d'interférence étendue affaiblit le CNR sur chaque station qu'elle atteint, elle ne l'augmente pas sur l'une tout en le réduisant sur l'autre. Ensuite, l'amplitude ne coïncide pas : le dépassement sur ONSA franchit tout juste le seuil alors que celui de GANP le dépasse de près du double. Au seuil plus strict de 6σ, la valeur relevée sur ONSA à 07:27:38 n'est plus retenue, et la coïncidence disparaît purement et simplement. Par ailleurs, ce pic sur GANP illustre de manière classique un artefact documenté de cette méthode : une variation brutale du CNR sur une station unique génère dans Λ[k] une oscillation appariée positive puis négative espacée d'exactement L secondes, observée ici à +1.9 dB-Hz à 07:27:26 puis −1.8 dB-Hz à 07:27:29. Cette signature confirme un événement purement local au niveau du récepteur ou de l'antenne de GANP. Son confinement strict à GANP, sans la moindre répercussion sur GOPE ou LAMA distantes de 300 à 600 km, démontre l'absence de cause physique globale partagée.
Ce que cette étude ne démontre pas
Des limites transparentes, car une mesure sans ses réserves relève de l'argumentaire commercial.
- Une seule fenêtre, un seul jour ouvré. Un constat nul sur quatre heures n'autorise aucune conclusion sur d'autres dates ou créneaux. Le jeu de données de 7 ans sur 165 stations exploité dans l'étude citée n'a relevé d'interférences que sur une fraction minoritaire des journées-stations. Un mardi après-midi calme constitue donc une situation normale, et non la preuve que le secteur baltique est exempt d'activité.
- Une méthode conçue pour les perturbations étendues, non pour un brouilleur local isolé. L'archive standard de l'IGS a été pensée pour observer des phénomènes synchronisés persistant plusieurs secondes, typiques d'une source spatiale ou d'une émission terrestre massive. Les localisations de brouilleurs au sol en Baltique menées par les chercheurs locaux reposent sur des réseaux denses de capteurs TDOA spécialisés, qui relèvent d'une instrumentation fondamentalement différente. Cette chaîne de traitement n'a pas vocation à déterminer les coordonnées d'un brouilleur embarqué sur un navire.
- Sept stations constituent une validation de principe, non un recensement exhaustif. Nous ne tirons aucune conclusion quant à la prévalence régionale du brouillage à partir de cet échantillon. Il démontre la viabilité de la méthode de bout en bout sur des données réelles et met en évidence la signature d'un état de référence sain.
- Le choix du seuil relève d'un arbitrage technique concret. Nos relevés le montrent sans ambiguïté : 16 époques signalées à 5σ tombent à 4 à 6σ, toutes correspondant à des fausses alertes dans notre fenêtre temporelle. Quiconque met en œuvre cette approche se doit de calibrer ce seuil en fonction du plancher de bruit propre à chaque station.
Comment reproduire cette analyse vous-même
L'ensemble des ressources employées est accessible gratuitement. Sélectionnez un échantillon de stations IGS haute fréquence dispersées géographiquement à partir de l'inventaire en ligne sur network.igs.org. Récupérez les blocs RINEX v3 de 15 minutes via FTP-SSL anonyme sur l'archive publique du CDDIS, sans création de compte. Décompressez et analysez les fichiers avec des outils open source comme georinex, en extrayant la métrique CNR correspondant à la constellation et à la fréquence ciblées. Calculez Λ[k] selon la méthode détaillée plus haut, déterminez le plancher de bruit de vos stations, et surtout, ne considérez jamais un franchissement isolé sur une station unique comme une détection avérée. C'est la validation de simultanéité spatiale sur plusieurs stations distantes qui transforme une anomalie de récepteur en une conclusion solide, et c'est précisément ce test qui a permis d'écarter à bon droit notre unique cas frontière.
Pourquoi cette démarche est fondamentale
L'intérêt d'une telle méthode réside dans l'accès direct aux données brutes de la couche signal, à partir d'infrastructures publiques qui s'affranchissent des tableaux de bord propriétaires des constructeurs. Si gpsjam.org et d'autres plateformes accomplissent un travail remarquable en inférant les perturbations à partir du comportement des aéronefs et des navires en aval, notre démarche s'attaque directement à la source, via des données publiées gratuitement heure par heure, depuis des décennies, par un réseau mondial de récepteurs de précision géodésique. Associer une méthodologie académique rigoureuse, des données ouvertes sans barrière d'accès autre qu'un identifiant FTP anonyme, et un pipeline intégralement reproductible demeure rare dans un domaine saturé d'offres commerciales et de données classifiées. Nous avons conduit cette analyse en toute objectivité, en incluant ce qui s'avère être son enseignement le plus instructif : disposer d'une base de référence propre, quantifiée avec ses taux de fausses alertes effectifs, est un prérequis indispensable pour tout ingénieur avant d'accorder sa confiance à un système d'alerte.